robotics · · 20:22 · 1 min de citit
Gândacul-robot controlat cu degetul folosește mușchi artificiali și feedback bidirecțional
Articolul prezintă un robot inspirat de un gândac, controlat prin mișcările degetului și echipat cu mușchi artificiali și feedback bidirecțional. Discuția îl încadrează în eforturile de a crea roboți mici și agili pentru inspecții, explorare și operațiuni de salvare, fără modificarea insectelor vii.
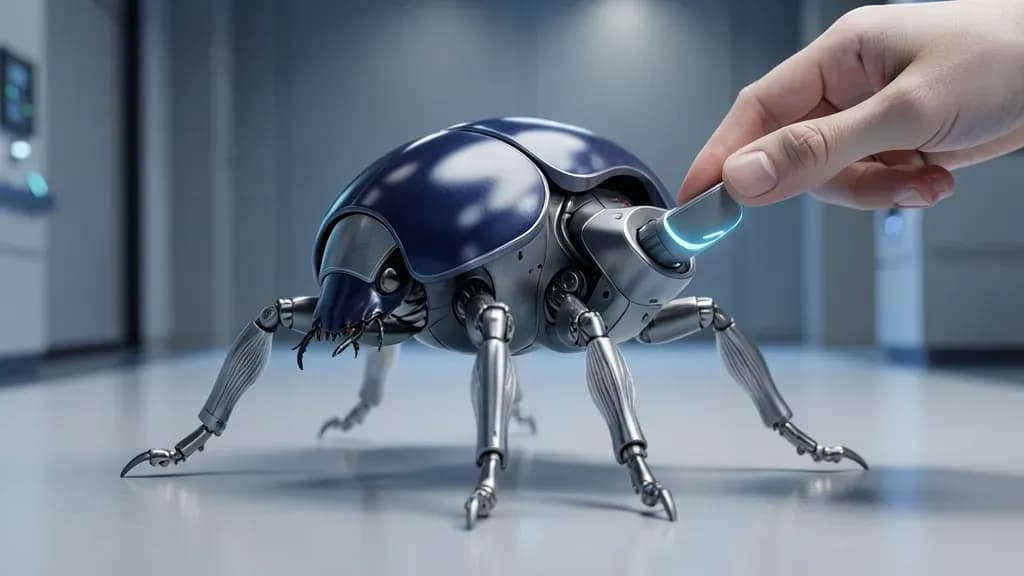
Cercetătorii au dezvoltat un robot inspirat de un gândac, care poate fi controlat prin mișcările degetului și oferă feedback bidirecțional. Designul se bazează pe capacitatea insectelor de a se deplasa prin spații înguste și de a funcționa în medii greu accesibile oamenilor. Roboții mici cu aceste caracteristici ar putea fi utilizați în explorarea spațială, inspecția echipamentelor industriale și operațiuni de căutare și salvare. Construirea unei insecte robotizate oferă și o alternativă la transformarea insectelor vii în cyborgi, o practică ce poate ridica preocupări etice.
Articolul menționează mușchii artificiali ca parte a designului robotului și descrie metoda de comandă drept controlată cu degetul, dar nu oferă măsurători, materiale, cerințe de alimentare sau valori privind performanța deplasării. De asemenea, nu explică modul în care funcționează feedbackul bidirecțional, ce informații sunt transmise operatorului sau ce senzori și sisteme de comunicație sunt folosite. KAIST apare printre etichetele asociate articolului, alături de biomimetică, locomoția insectelor și controlul de la distanță, însă textul furnizat nu include specificații tehnice sau rezultate experimentale suplimentare. Prin urmare, informațiile disponibile descriu conceptul și utilizările vizate, nu implementarea inginerească în detaliu.
Proiectul se înscrie în domeniul roboticii biomimetice, unde dimensiunile reduse și mobilitatea inspirate de insecte ar putea ajuta roboții să ajungă în locuri inaccesibile mașinilor convenționale. Valoarea practică va depinde de capacități care nu sunt descrise în sursă, precum autonomia, fiabilitatea controlului și performanța în medii reale de inspecție sau salvare. Articolul nu precizează ce teste sau etape de dezvoltare sunt planificate.
$ sursa --originală
newatlas.com
Rezumat realizat de Sudofeed pe baza articolului original. Drepturile asupra conținutului aparțin sursei originale.